10월 27일과 28일, 청주대학교에서 충북 PRIDE 공유대학 다관절 로봇 제어 실습(초급) 과정을 진행했습니다. 교재는 ROBOTIS의 교육용 로봇팔 OpenMANIPULATOR-X와 제어 보드 OpenCR 1.0입니다. 처음 만져 보는 로봇이라도 이틀 뒤에는 “물체를 집어서 원하는 곳에 옮기는 프로그램”을 직접 만들 수 있도록 과정을 짰습니다.
실습 준비
- 로봇: OpenMANIPULATOR-X. DYNAMIXEL XM430 모터 5개(관절 4개 + 그리퍼 1개), 12 V 전원, 최대 도달 거리 380 mm
- 제어: OpenCR 1.0 보드와 Arduino IDE. 학생 노트북에서 코드를 쓰고 USB로 업로드합니다
- 조 편성: 3명이 로봇 1대를 쓰고, 교시마다 역할을 바꿉니다
- 드라이버: 자기 노트북으로 코드를 고치고 업로드
- 내비게이터: 실습 자료를 읽어 주고 숫자와 오타를 확인
- 세이프티: 로봇 옆에서 전원 스위치에 손을 두고, 이상하면 바로 끄기
로봇팔은 업로드 직후 바로 움직일 수 있어서, 첫 시간에 안전수칙 5가지를 먼저 짚었습니다. 작동 반경(약 40 cm) 안에 손과 얼굴을 넣지 않기, 토크를 끄기 전에는 팔을 손으로 받치기, 배선은 전원을 끈 상태에서만 만지기 같은 규칙입니다.
Day 1 — 설치하고, 움직여 보기
첫날은 각자 노트북에 Arduino IDE와 OpenCR 보드 패키지를 설치하는 것부터 시작했습니다. 버튼을 누르면 LED가 켜지는 첫 예제를 올려 보고, 시리얼 모니터로 보드와 글자를 주고받는 방법을 익혔습니다.
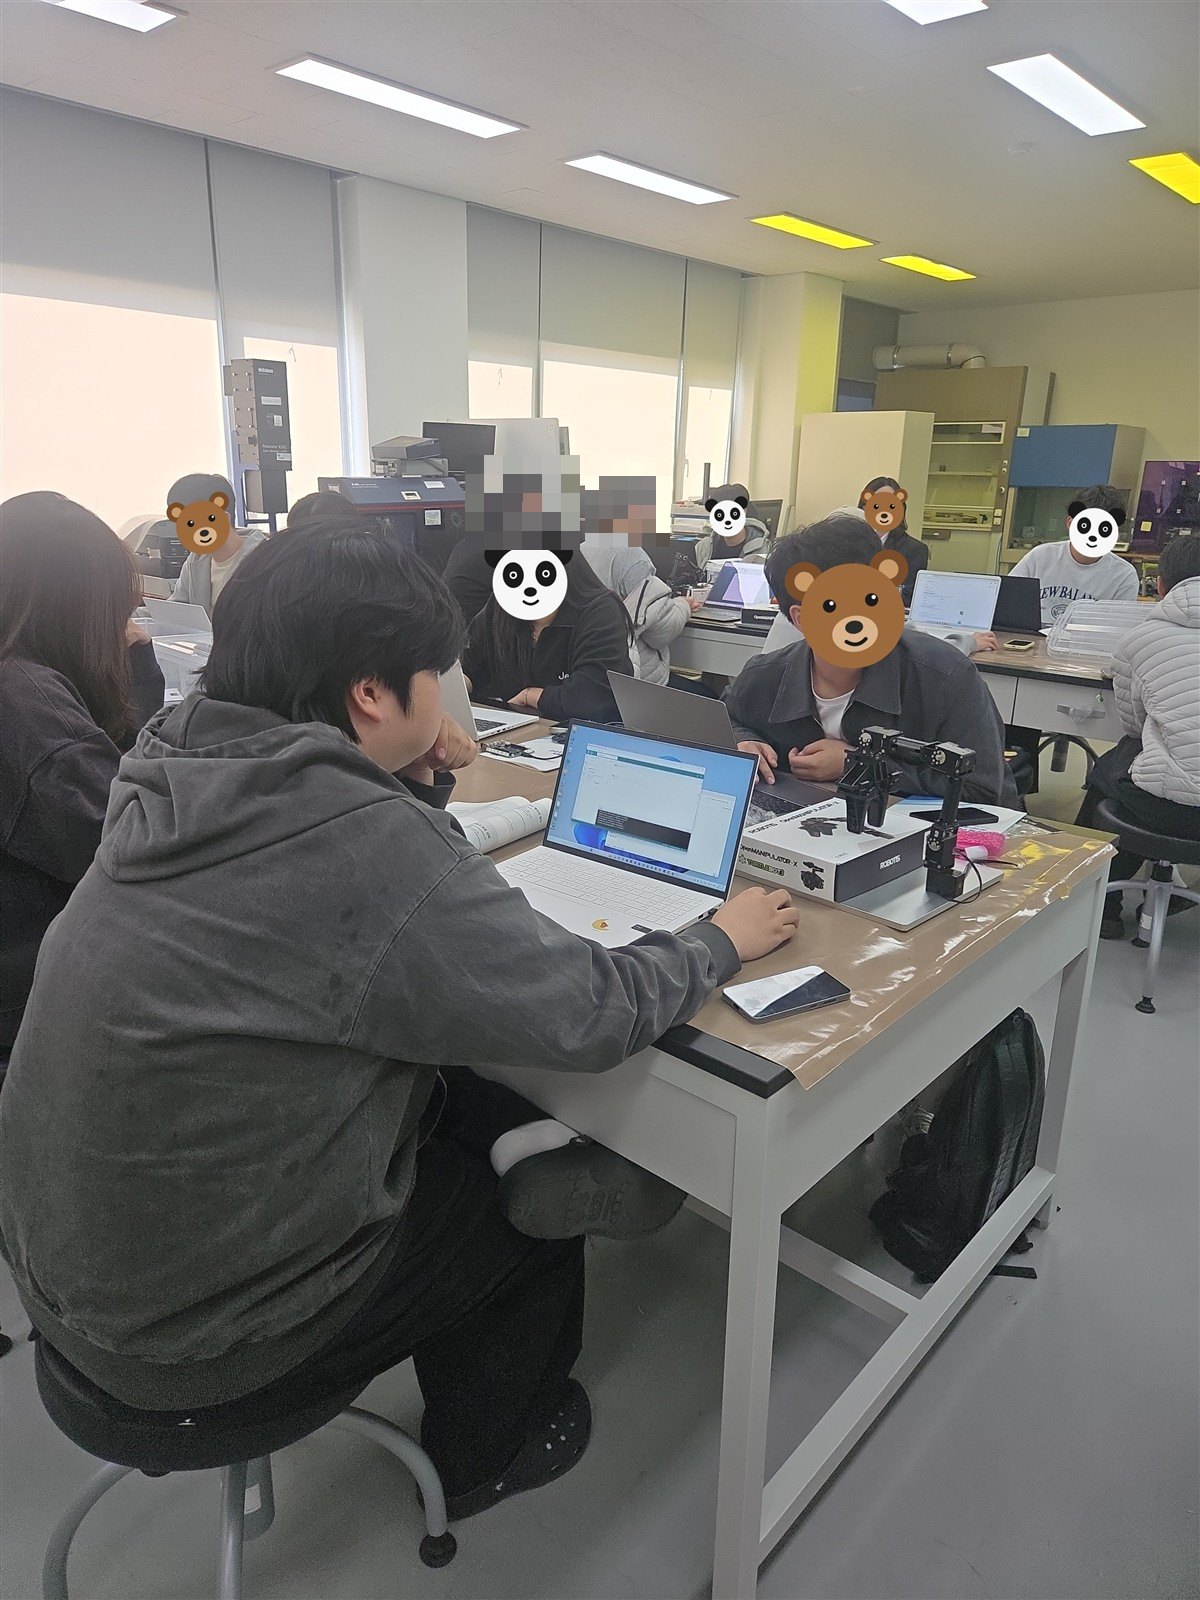
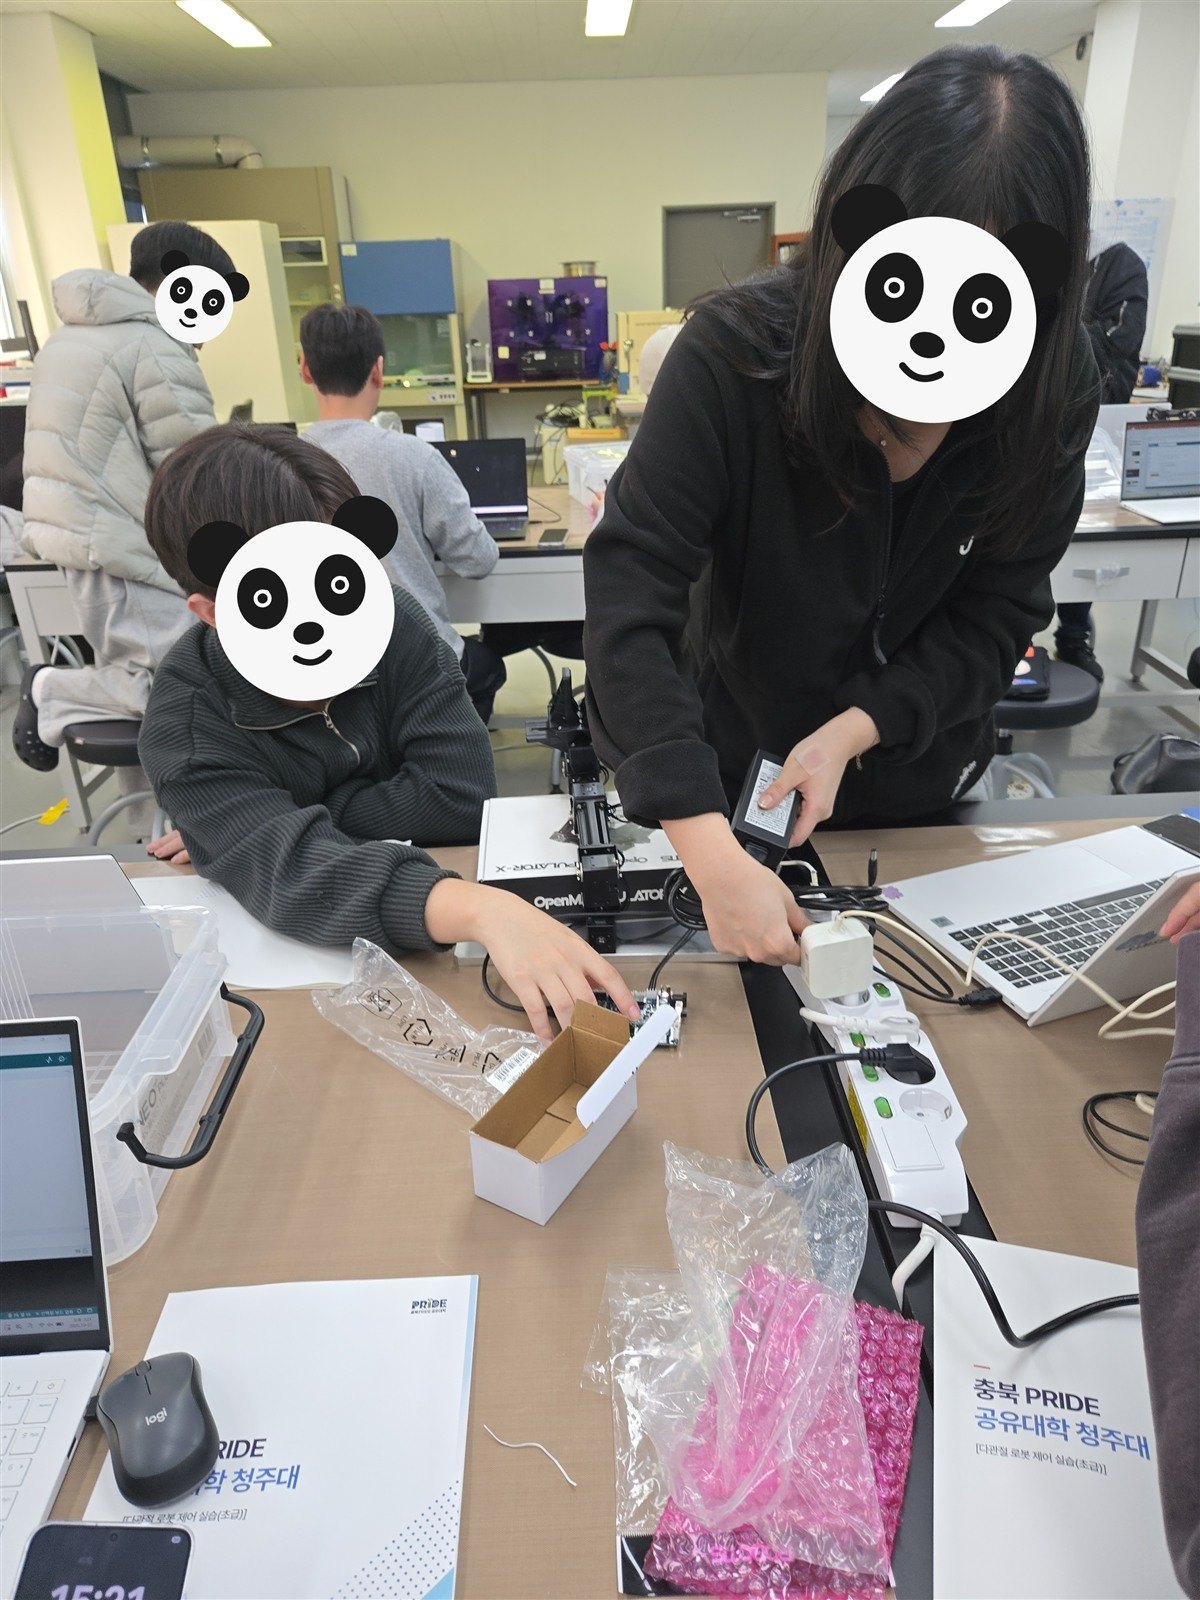
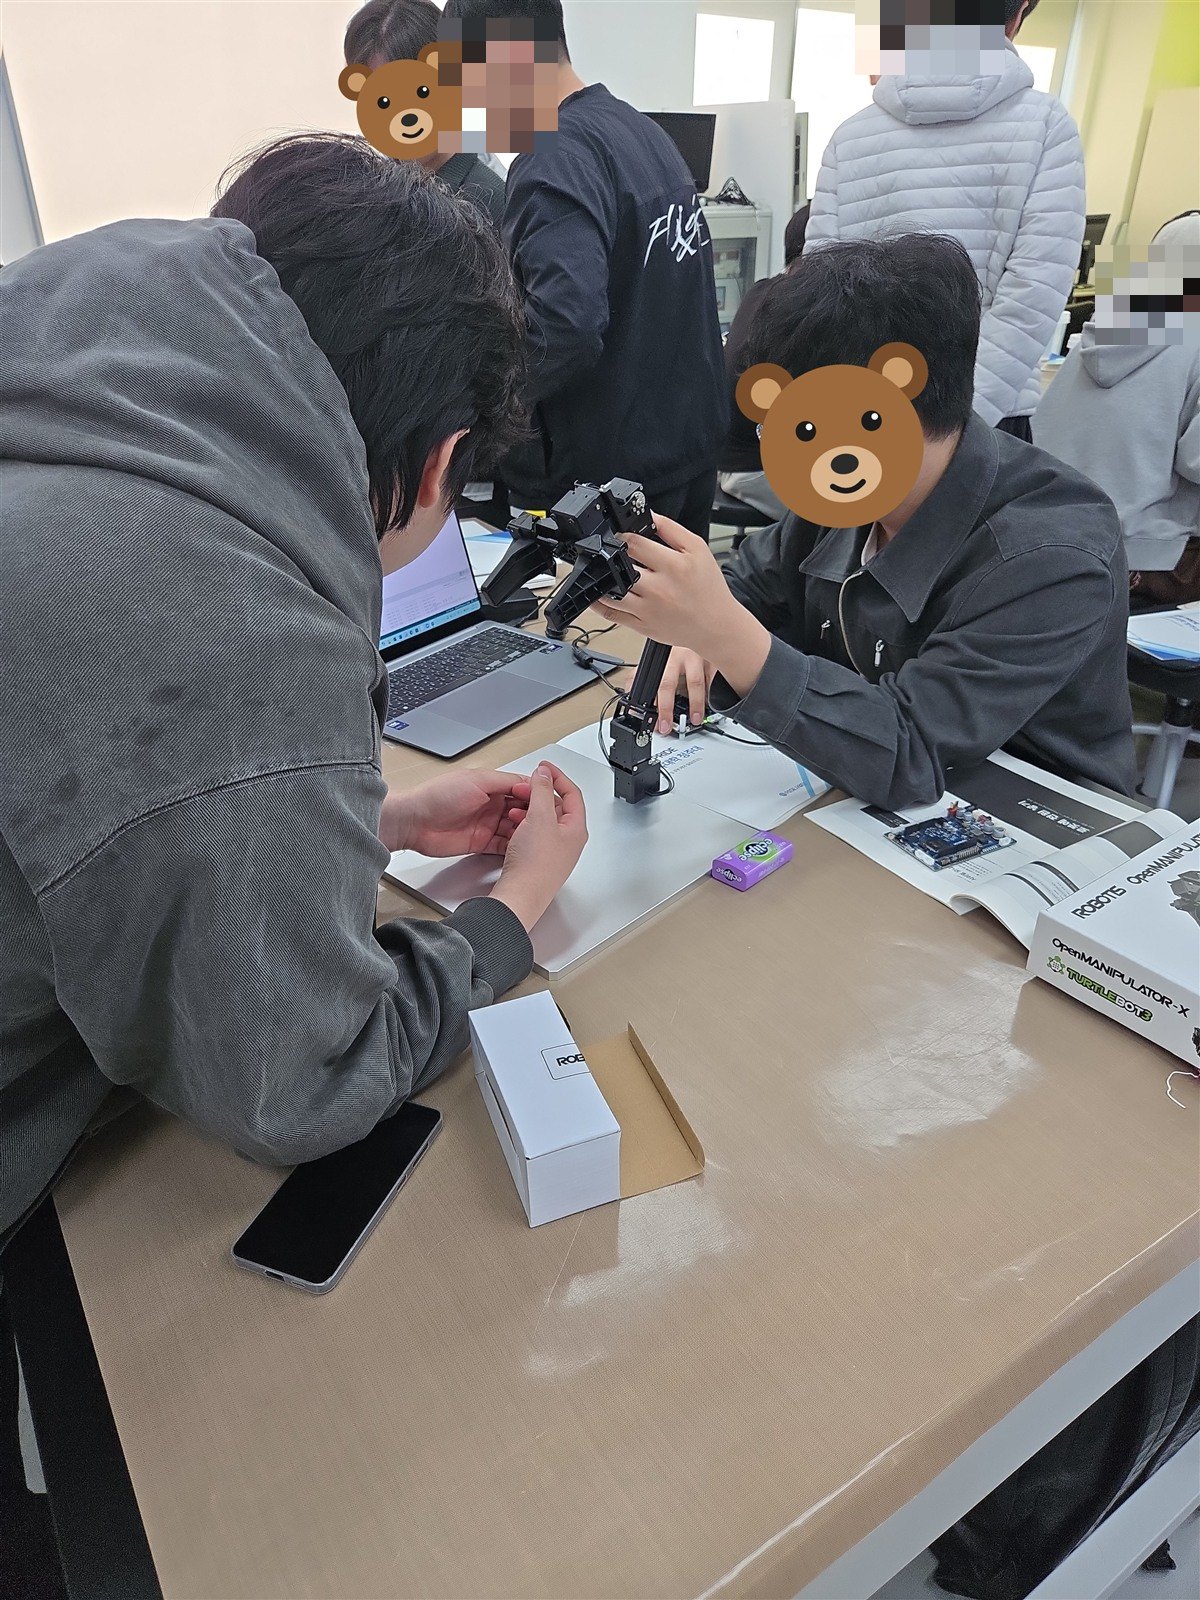
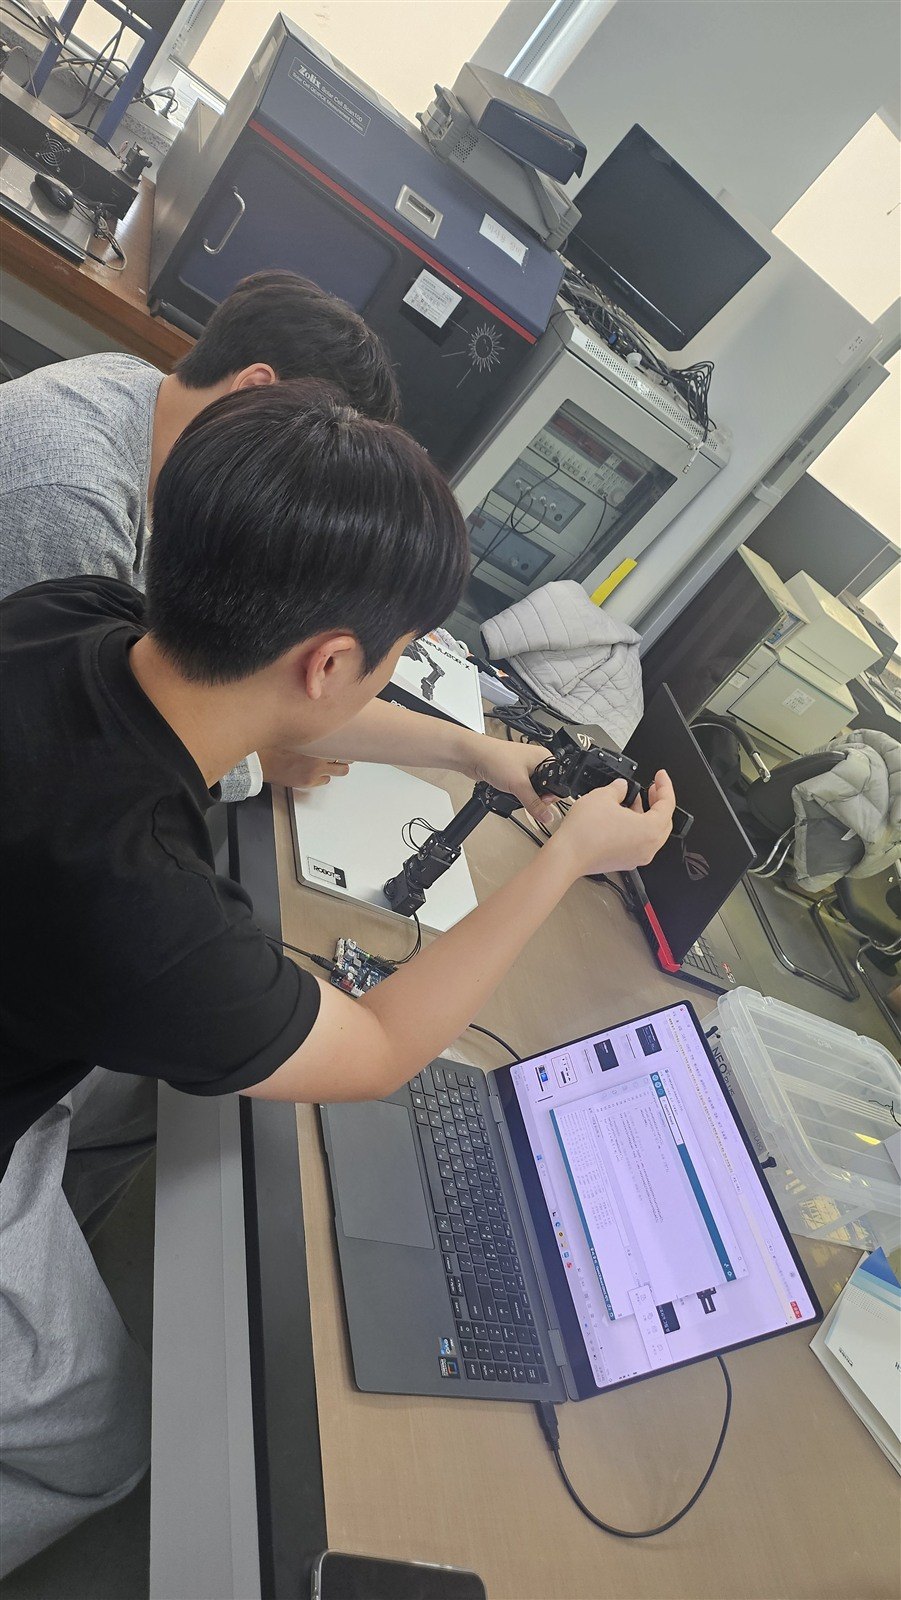
로봇에 전원을 넣은 뒤에는 공식 데모와 Processing GUI로 마우스만으로 관절과 그리퍼를 움직여 봤습니다. 이어서 팔에 힘을 빼고 손으로 자세를 만들면 각 관절의 각도가 화면에 찍히는 예제로, 로봇이 각도를 라디안(rad) 으로 다룬다는 것을 몸으로 익혔습니다.
Day 2 — 좌표로 생각하고, 일 시키기
둘째 날은 “어깨 0.2, 팔꿈치 0.3”처럼 각도로 말하는 대신 “앞으로 20 cm, 높이 10 cm” 처럼 좌표로 로봇을 움직였습니다. 각도에서 손끝 위치를 구하는 정기구학과, 손끝 위치에서 각도를 구하는 역기구학의 차이를 직접 팔을 뻗어 보며 설명했습니다.
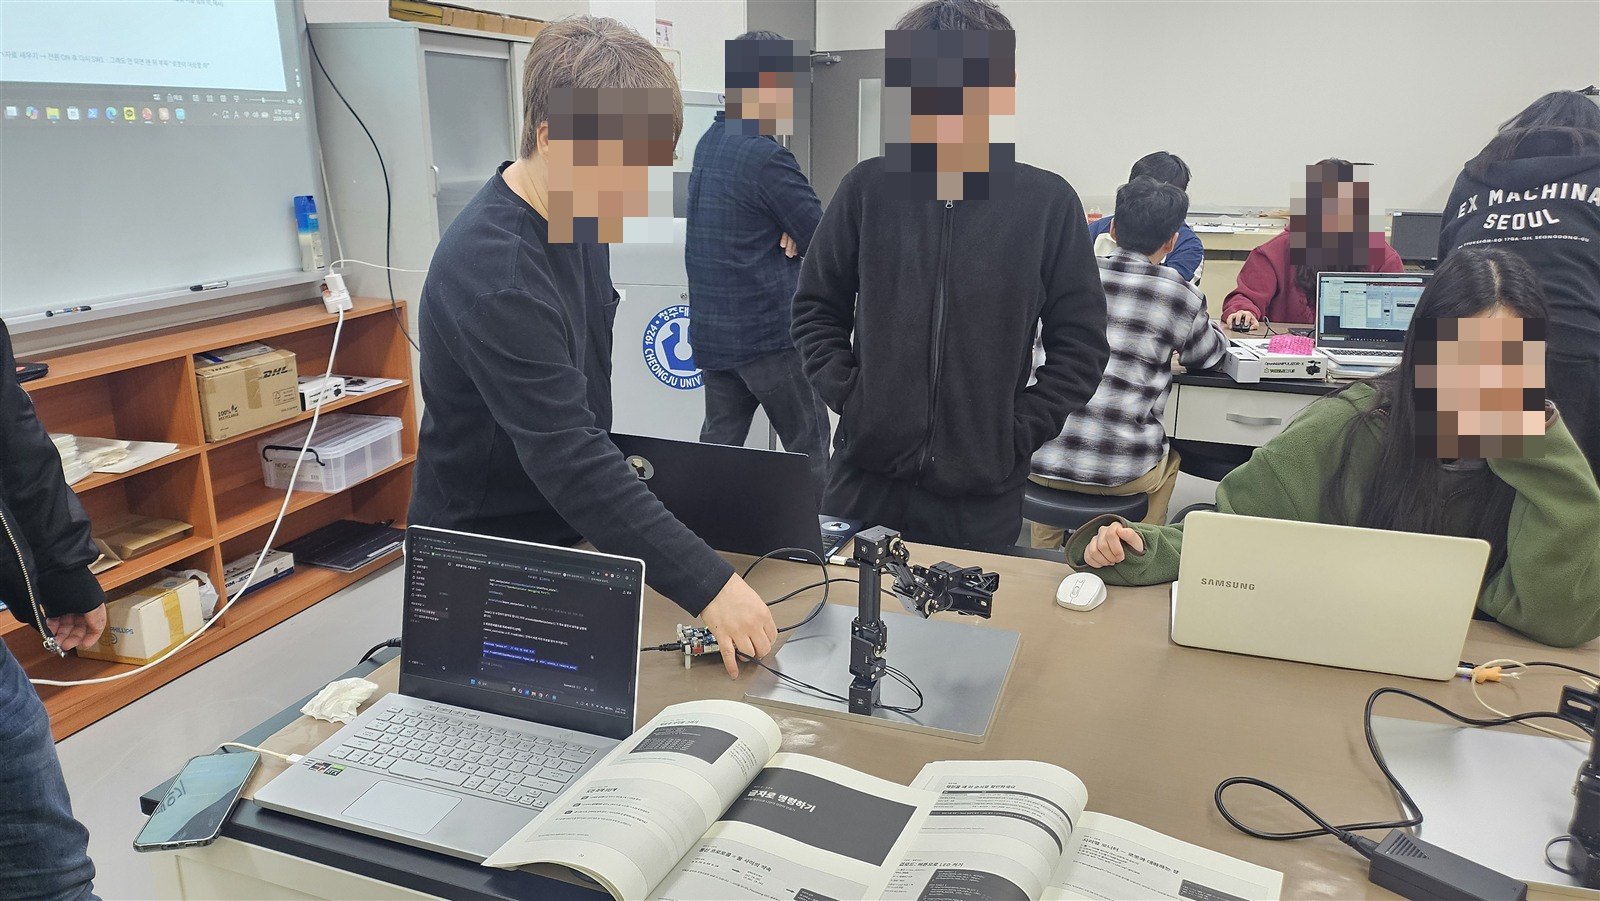
이어서 시리얼 모니터에 p 0.20 0.00 0.10, up, open 같은 글자를 입력해 로봇을 움직이는 나만의 명령어를 만들고, 명령만으로 종이컵 위까지 그리퍼를 보내는 좌표 찾기 게임을 했습니다.
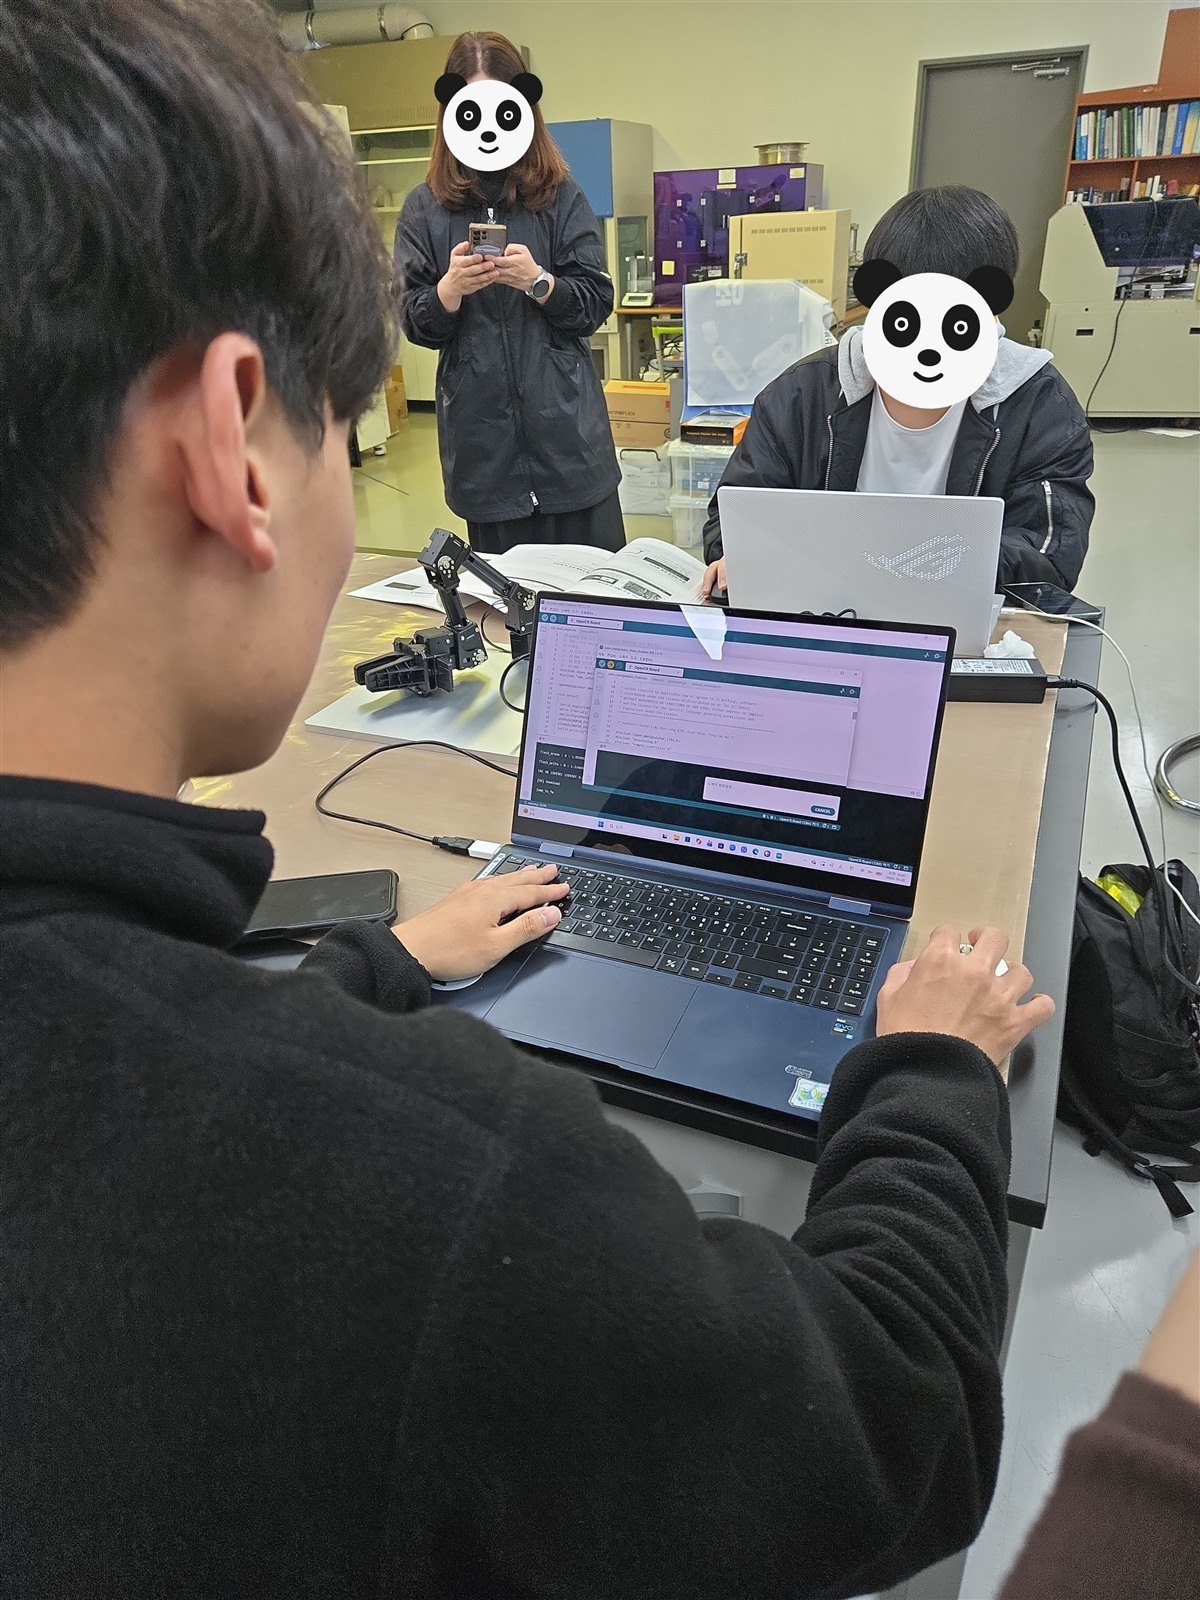
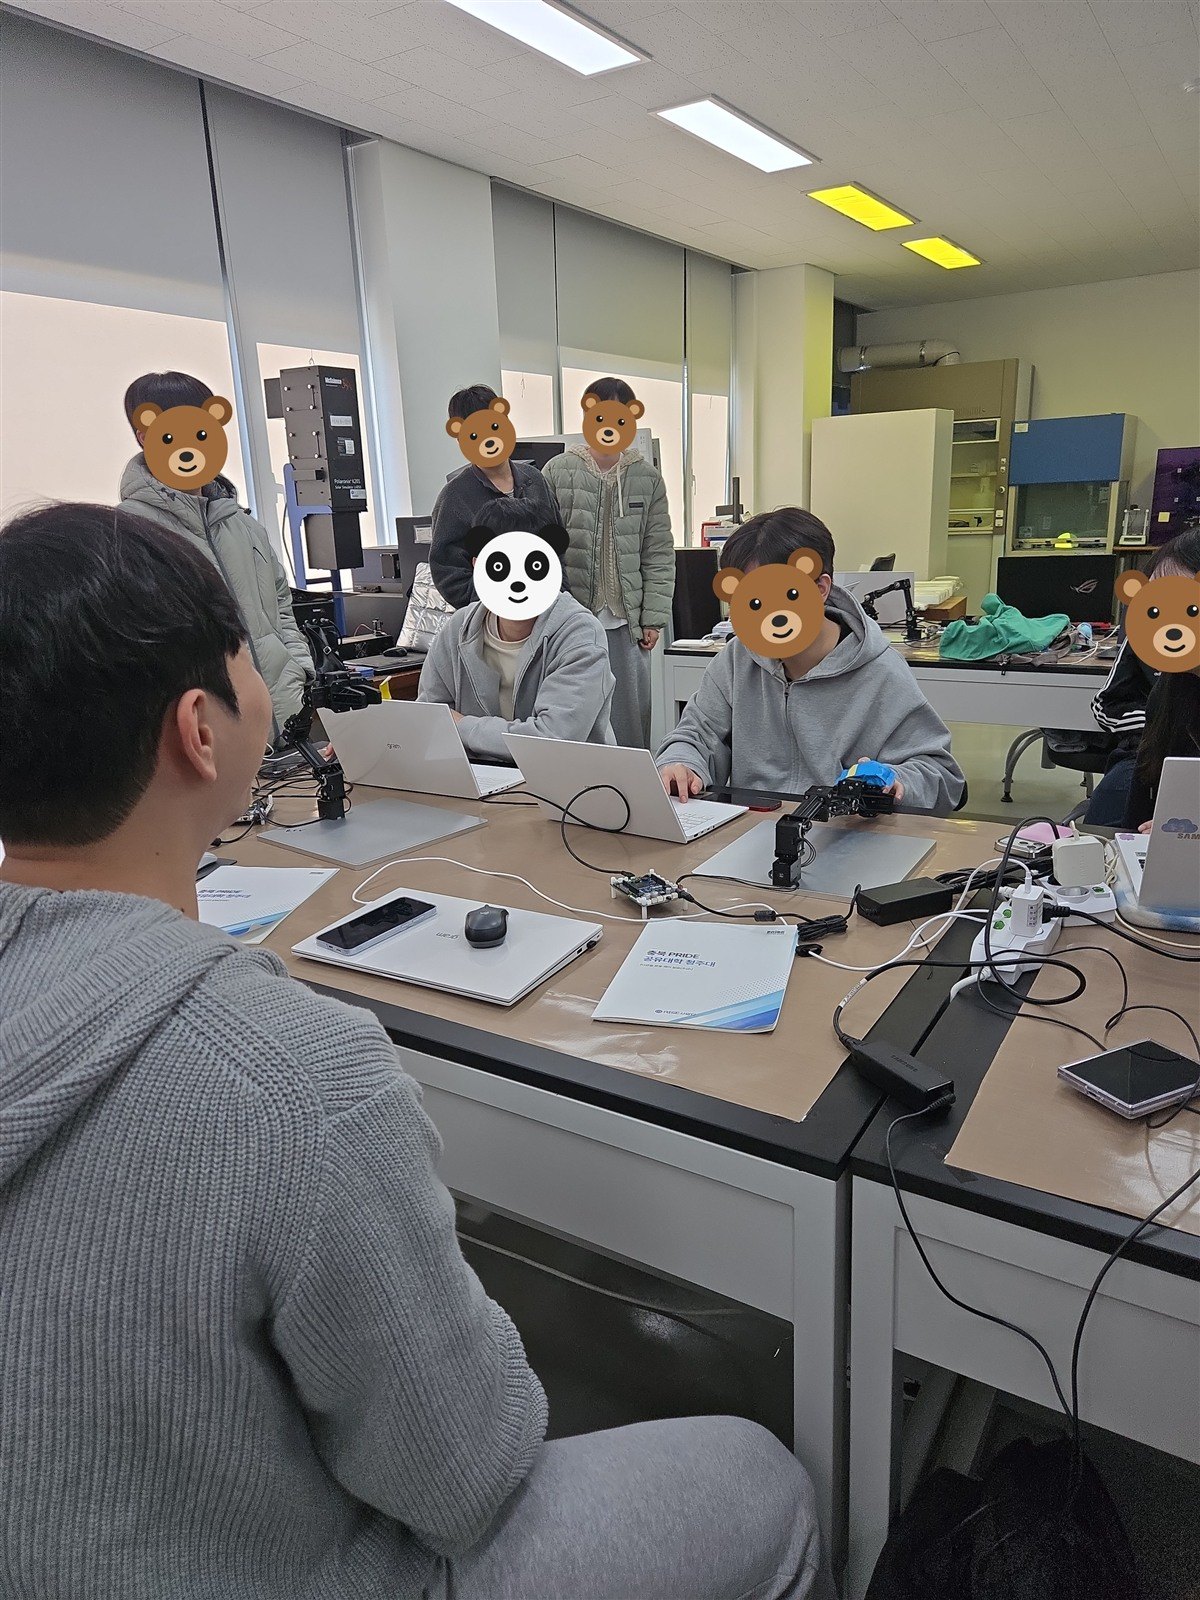
마지막 세 교시는 조별 Pick & Place 프로젝트였습니다. 블록을 A 원에서 B 원으로 옮기는 동작을 그리퍼 열기 → 물체 위로 → 내려가기 → 잡기 → 들어 올리기 → 놓을 곳 위로 → 내려가기 → 놓기 → 올라오기 → 홈 복귀의 10단계로 나누고, 필요한 자세 5개(홈, 물체 위, 잡는 높이, 놓을 곳 위, 놓는 높이)의 숫자를 직접 맞춰 코드에 넣어 완성했습니다. “바로 옆으로 옮기면 블록을 쳐서 넘어뜨린다, 항상 수직으로 내려가고 수직으로 올라온다”는 실제 공장 로봇의 규칙도 이때 자연스럽게 익혔습니다. 마지막 교시에는 조별 시연과 함께 동작 순서와 어려웠던 점을 발표하며 과정을 마무리했습니다.
더 나아가기
같은 로봇팔은 연구실에서 ROS 2, 경로 계획 도구 MoveIt, 사람의 시범을 보고 배우는 모방학습(Physical AI)까지 이어서 쓰입니다. 이틀 동안 익힌 관절 공간 · 작업 공간 · 순서 제어는 그 모든 단계의 기본기입니다.
(주)테크브릿지는 배터리 관리 시스템(BMS)과 임베디드 하드웨어를 개발하는 회사로, 현장에서 쓰는 기술을 학생들이 직접 손으로 해 볼 수 있는 실습 중심 강의를 진행하고 있습니다. 강의 문의는 Contact 게시판에 남겨 주세요.